Vertiefung Gelenkwellentechnik

Vergleich zwischen geschlossenem und geteiltem Lagerauge
Präziser Längenausgleich und langlebige Lagerbuchsen
Beugungswinkel
Schlüssel für Kurzbezeichnung
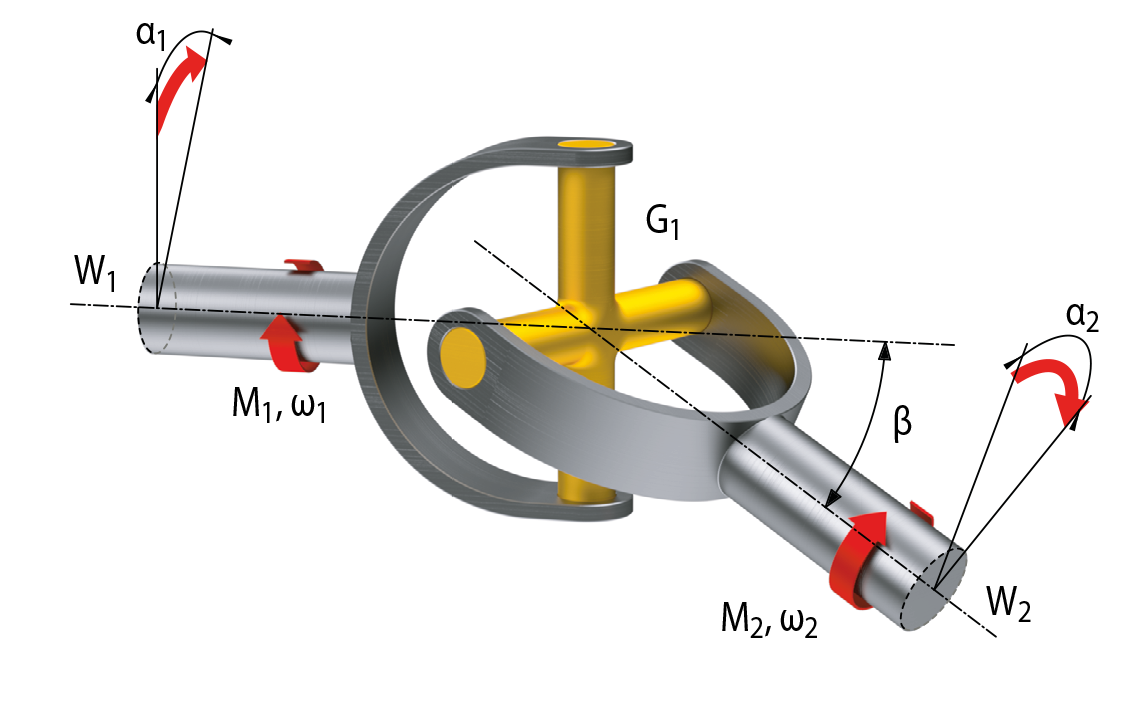
Ungleichförmige Drehbewegung beim einzelnen Kreuzgelenk
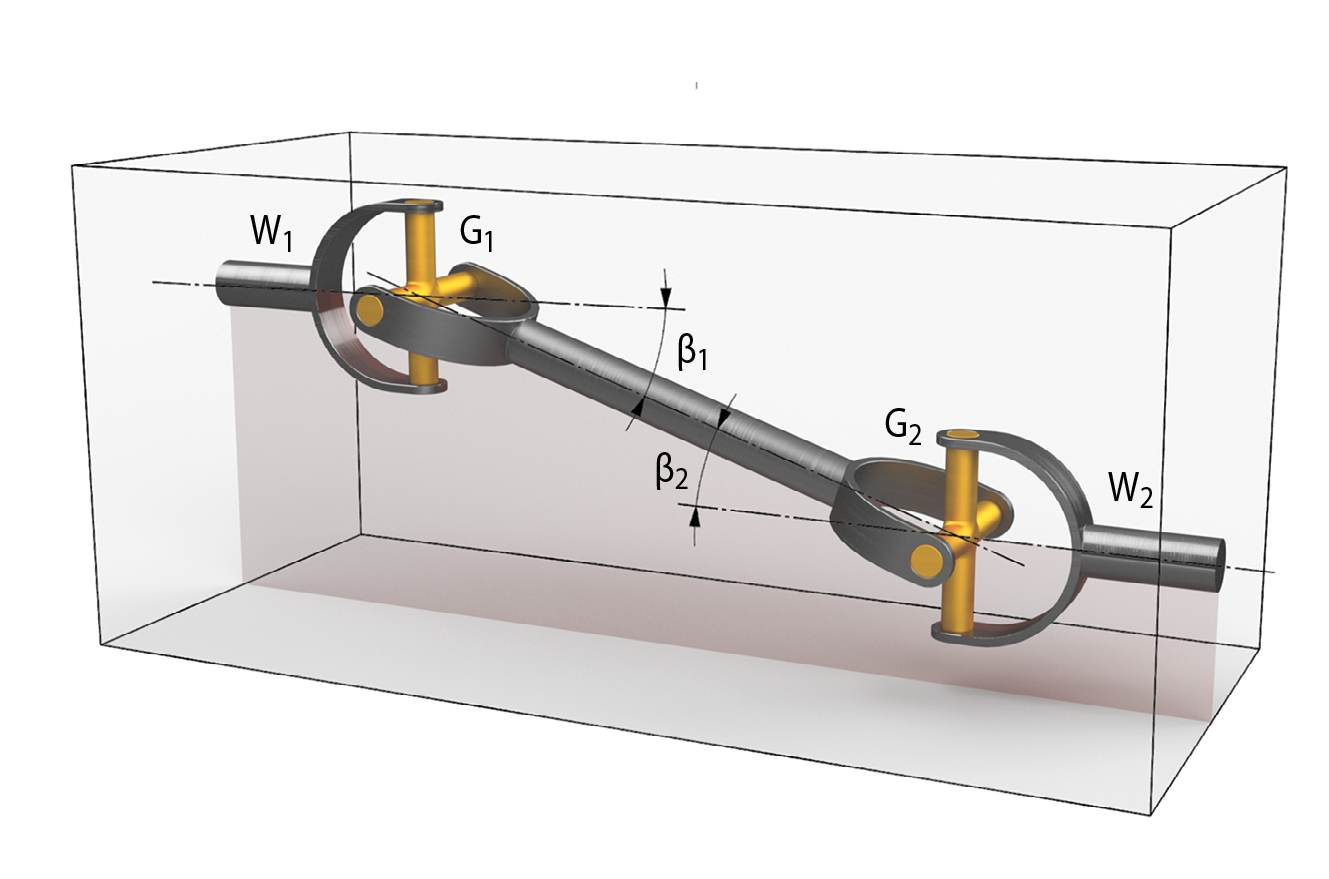
Anordnungen doppelter Kreuzgelenke zum Ausgleich der ungleichförmigen Drehbewegung
Vergleich zwischen geschlossenem und geteiltem Lagerauge


Bei RINGSPANN Gelenkwellen sind die Gelenkgabeln mit einem geschlossenen Lagerauge ausgeführt. Dies bietet gegenüber Gelenkwellen mit geteiltem Lagerauge entscheidende Vorteile im Hinblick auf Lebensdauer, Wartungsintervalle und Betriebssicherheit:

Geschlossenes Lagerauge


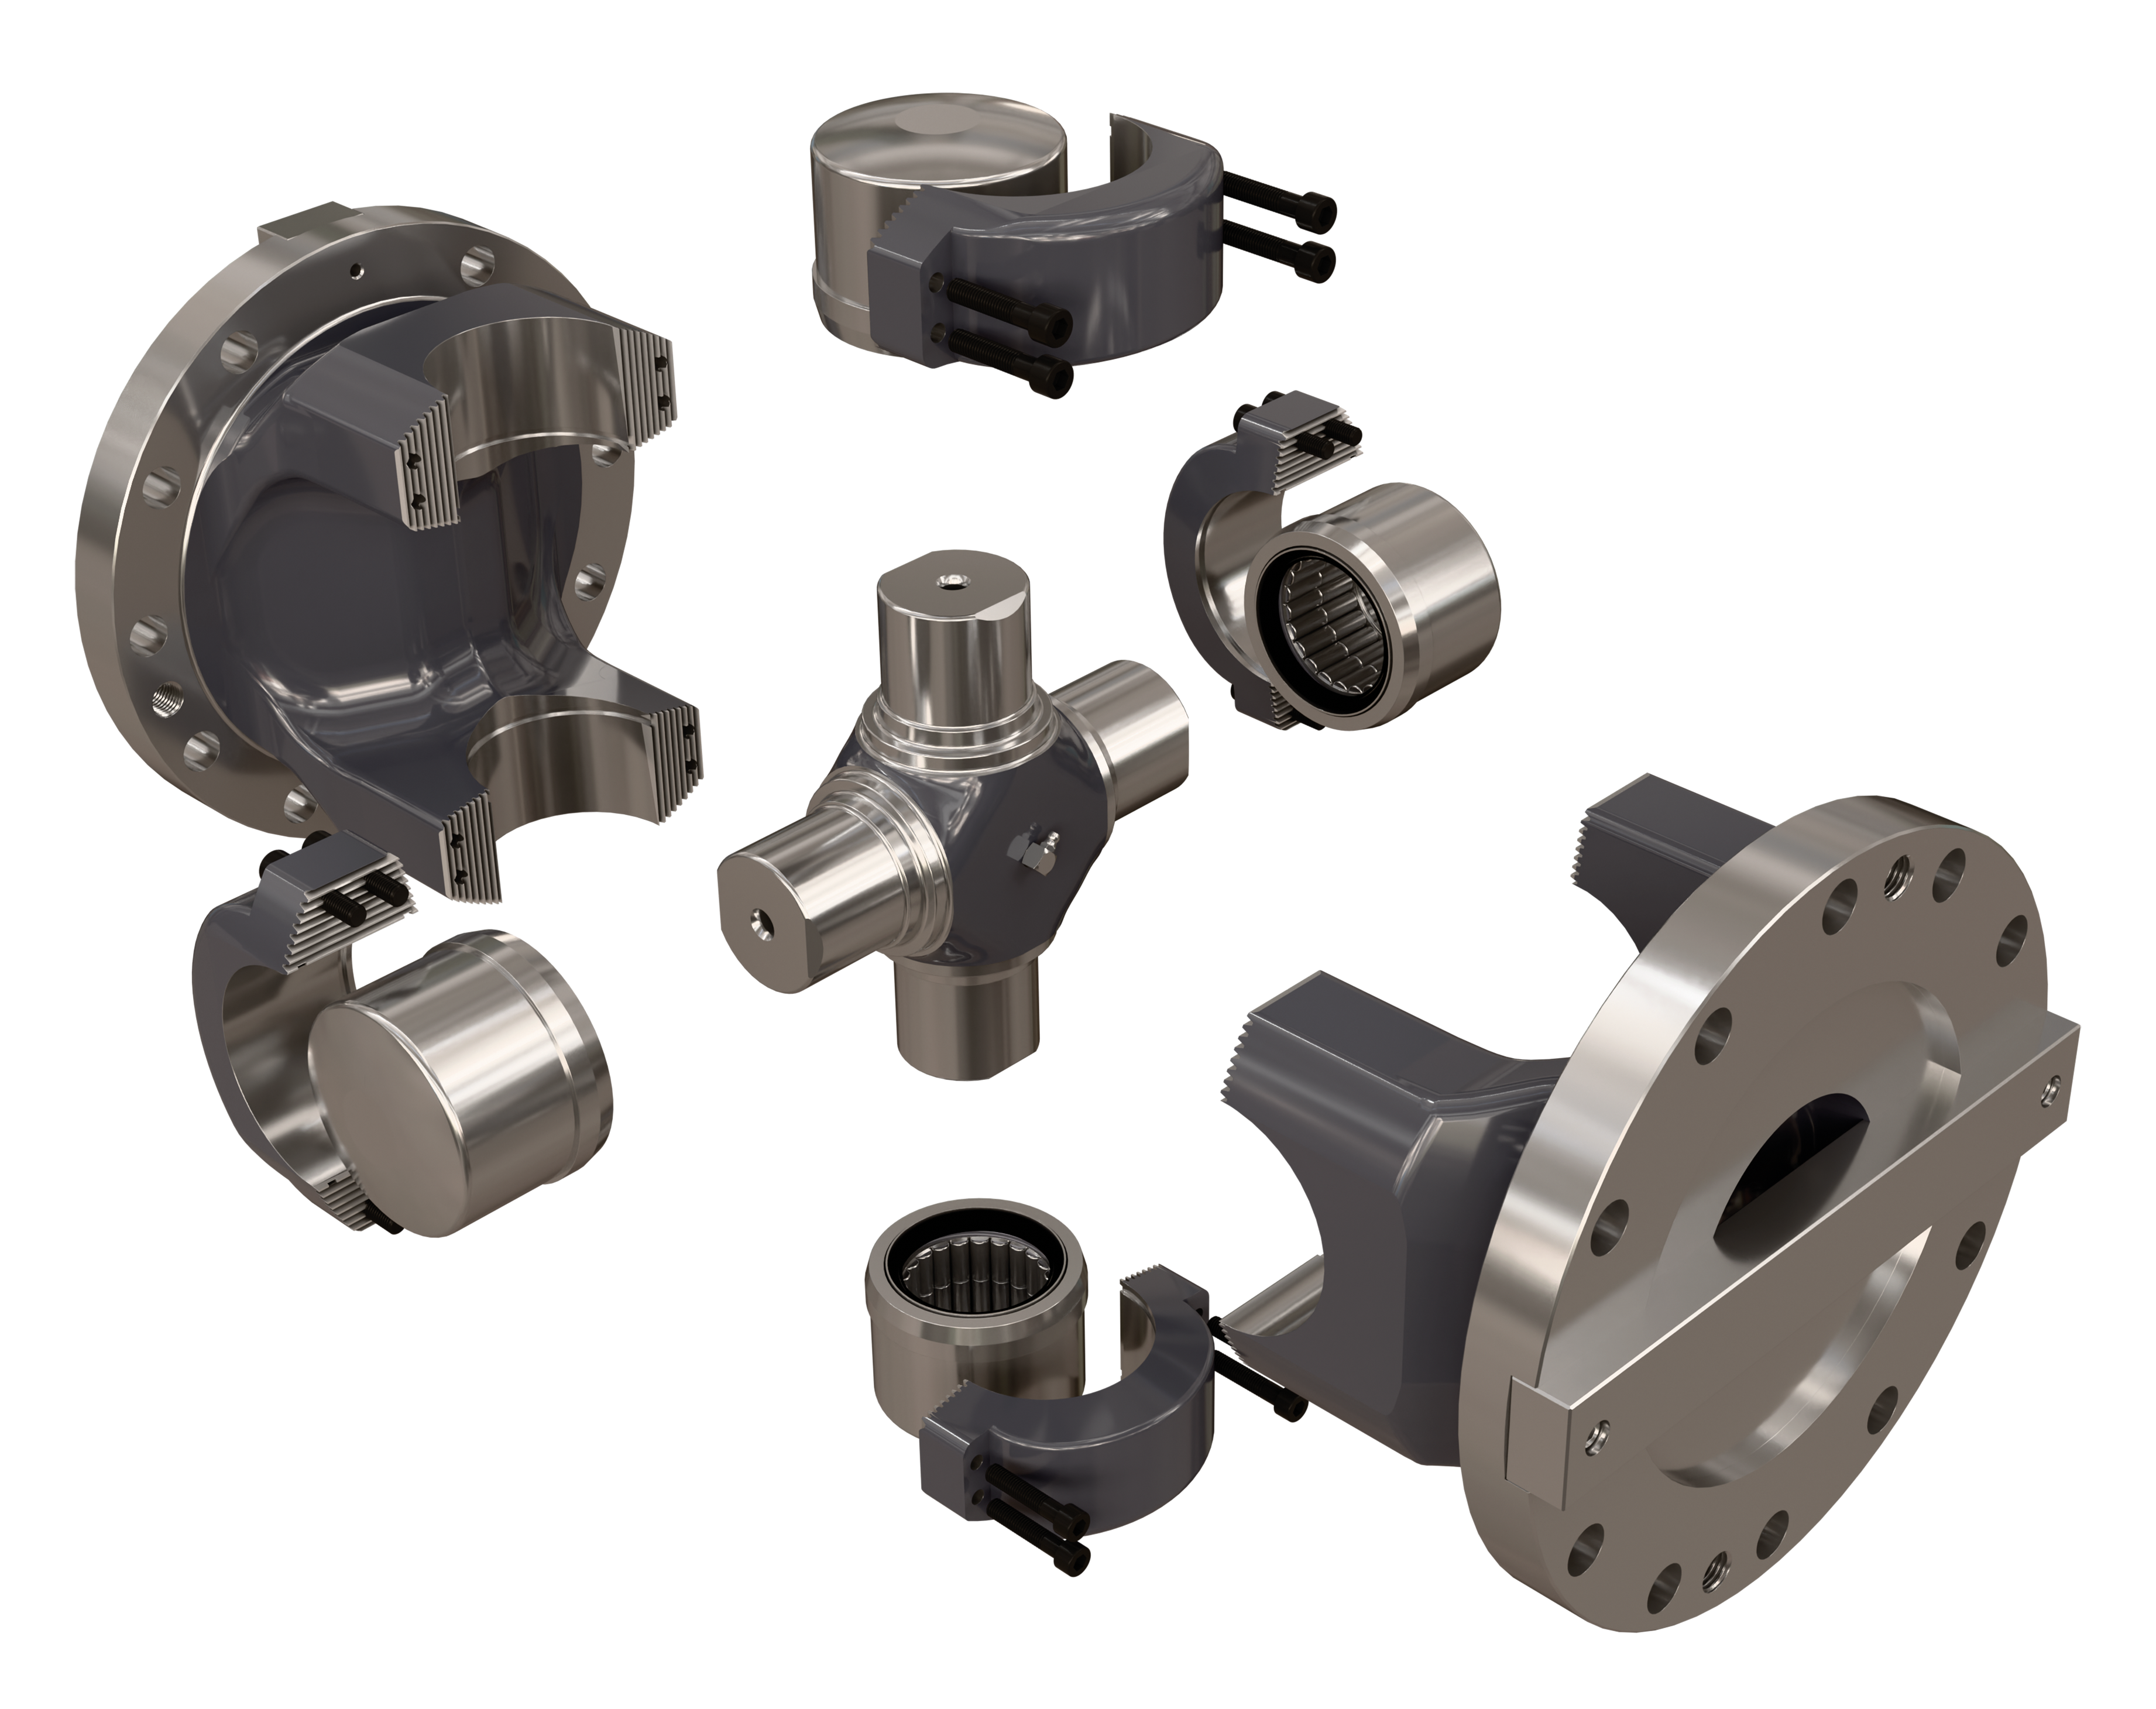
Flanschmitnehmer Geschlossenes Lagerauge Gelenkgabel mit Lagerbohrung Lagerbuchse Zapfenkreuz
Einteilige Gelenkgabel mit fugenfreier Lagerbohrung sorgt für hohe Steifigkeit und verbesserte Lagerunterstützung
Nur geringe Verformung von Gelenkgabel und Zapfenkreuz unter Last, was zu einer verbesserten Lastverteilung führt.
Keine die Gelenkgabel schwächende Schraubverbindungen an der Lagerbohrung notwendig.
Keine zu wartenden Schraubverbindungen und Verzahnung an der Lagerbohrung.
Fugenfreie Lagerbohrung bietet keine Angriffsfläche für Korrosion.
Wechsel der Zapfenkreuzgarnitur im Fachbetrieb.
 

Geteiltes Lagerauge


Flanschmitnehmer Lagerdeckel Lagerbuchsenschrauben Lagerbuchse Verzahnungen Zapfenkreuz
Lagerbohrung der Gelenkgabel wird durch die Trennfuge am Hauptlastbereich geschwächt, was zu geringerer Steifigkeit und verminderter Lagerunterstützung führt.
Erhöhte Verformung von Gelenkgabel und Zapfenkreuz unter Last, was zu einer verschlechterten Lastverteilung führt.
Schraubverbindungen an der Lagerbohrung benötigen Platz und schwächen somit die Gelenkgabel zusätzlich.
Schraubverbindungen und Verzahnung an der Lagerbohrung benötigen zusätzlichen Wartungsaufwand
Trennfuge an der Lagerbohrung ist anfällig für Korrosion.
Vor Ort ist ein Wechsel der Zapfenkreuzgarnitur möglich, notwendige nachfolgende Aufgaben wie Richten oder Auswuchten können jedoch nur in einem Fachbetrieb durchgeführt werden.


Ihre Vorteile auf einen Blick

  • Hohe Lebensdauer auch bei wechselnden Lasten
  • Sicherer Betrieb unter Stoß- und Schwingungsbelastungen
  • Niedrigere Wartungskosten
  • Höhere Maschinenverfügbarkeit

Präziser Längenausgleich und langlebige Lagerbuchsen

RINGSPANN-Gelenkwellen überzeugen durch ausgereifte Details in allen funktionalen Bereichen. Längenausgleich, Verzahnung und Lagerbuchsen sind so aufeinander abgestimmt, dass sie höchste Betriebssicherheit und lange Standzeiten gewährleisten – selbst unter wechselnden Belastungen und anspruchsvollen Betriebsbedingungen.


Präziser Längenausgleich

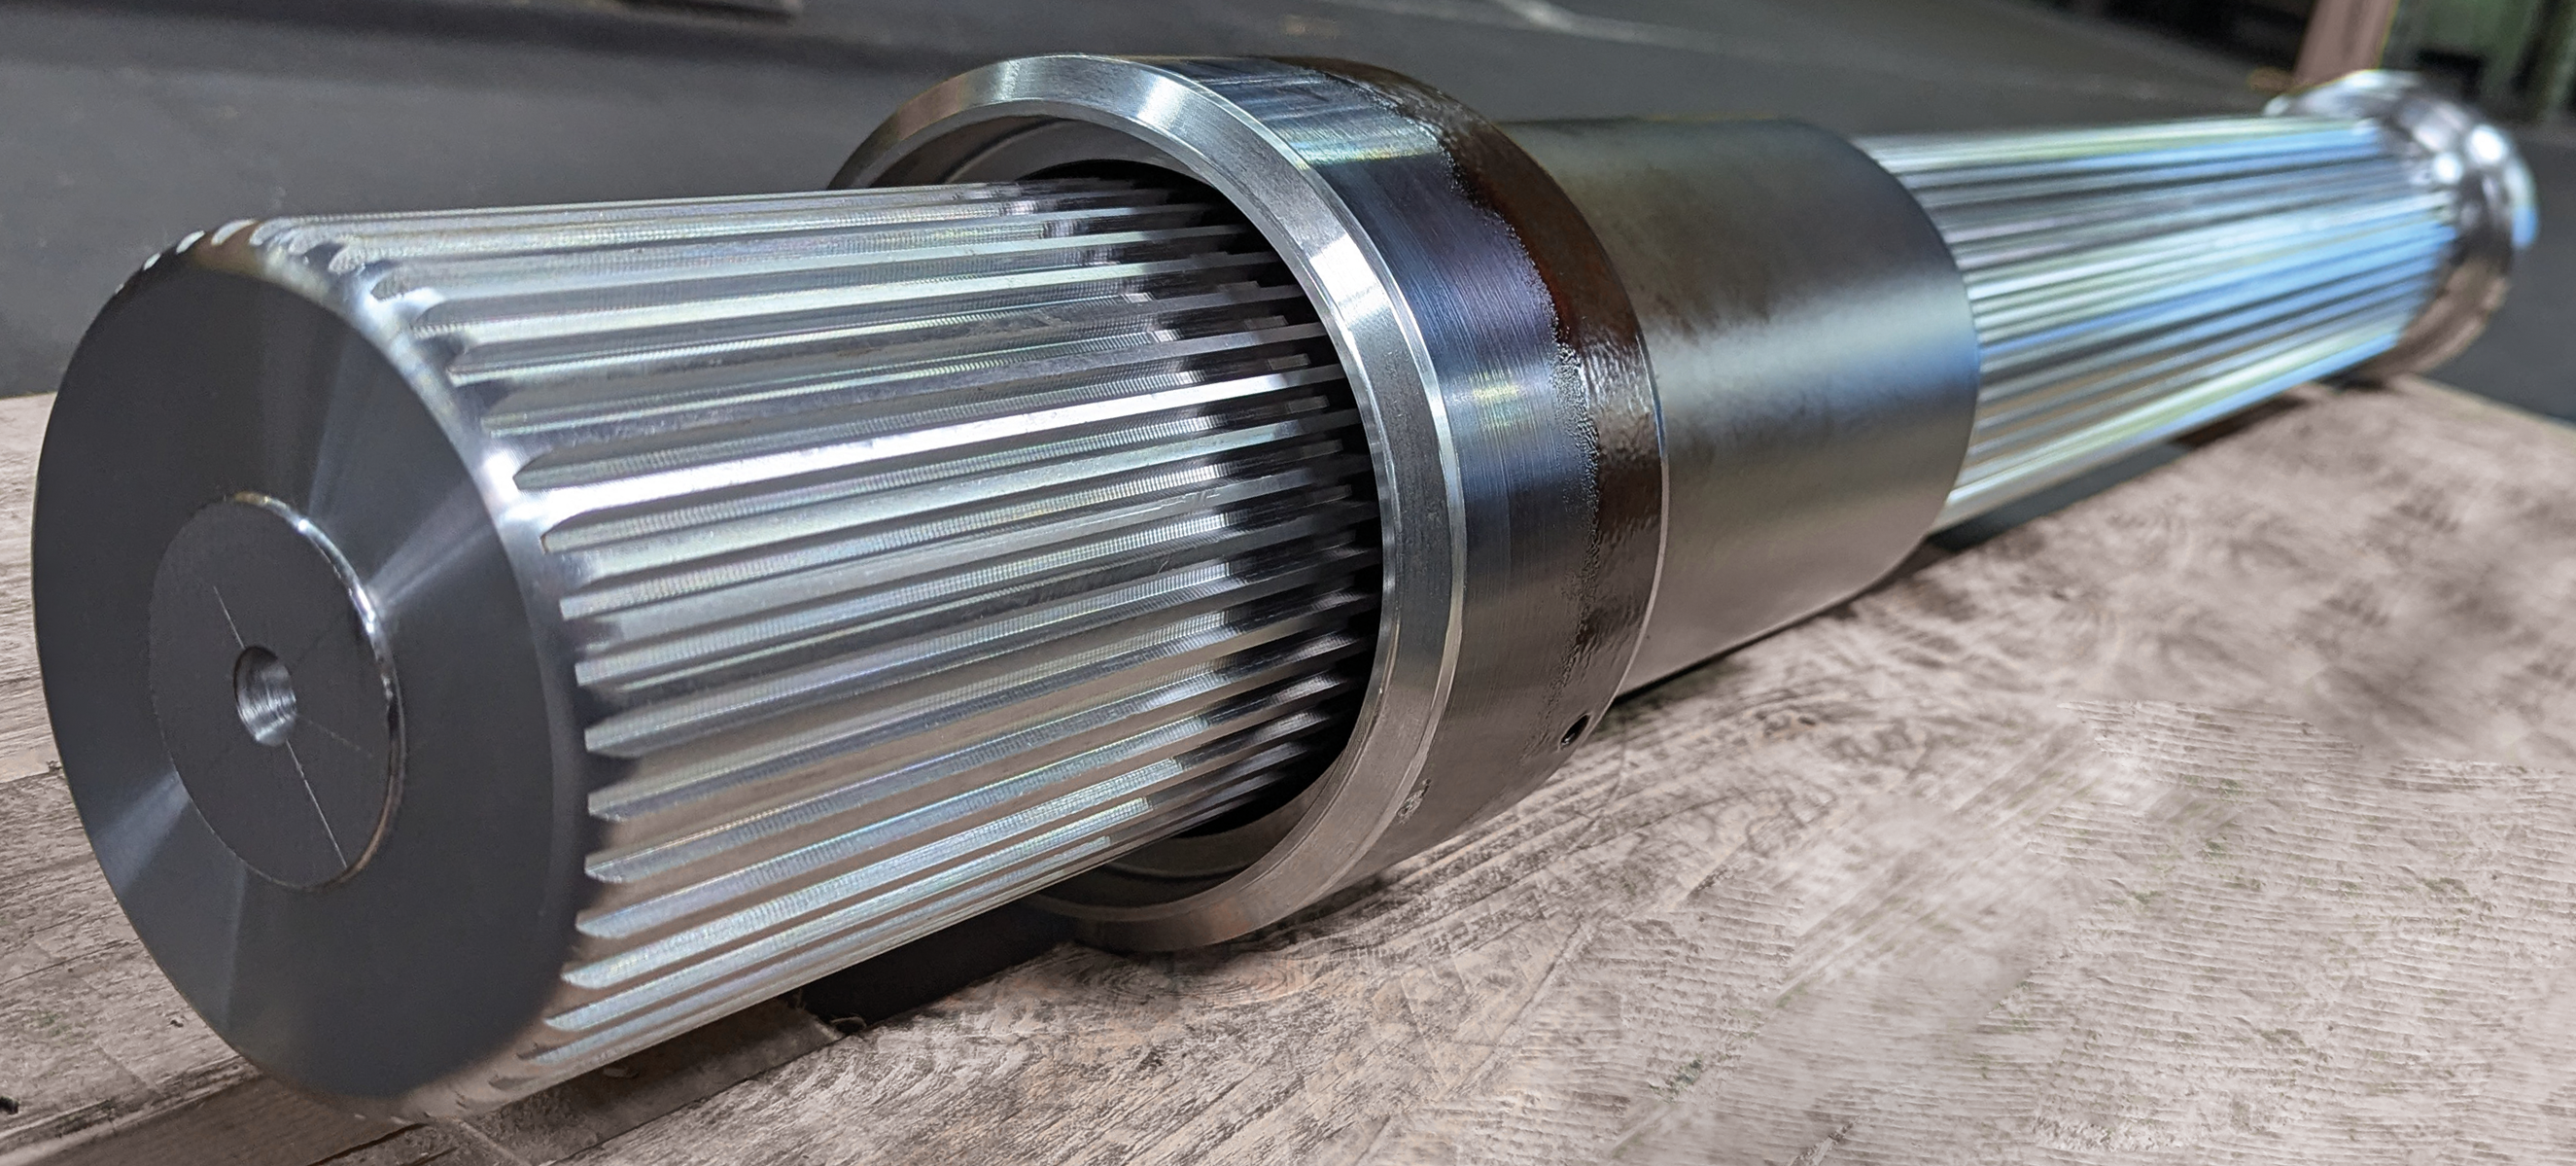
Längenausgleiche von RINGSPANN bestehen aus Zahnwellenzapfen und Zahnnabenhülsen, die mit Evolventen-Verzahnung nach DIN 5480 gefertigt werden.

Die Verzahnung der Zahnwellenzapfen wird bis Gelenkwellengröße 3070 wahlweise kaltgewalzt oder wälzgefräst und ab Größe 3075 wälzgefräst gefertigt. Dabei zeichnen sich beide Fertigungsarten durch geringe Rundheits- und Linearfehler der Verzahnung aus.

Die Zahnnabenhülsen werden bis zur Gelenkwellengröße 3070 standardmäßig mit einer Kunststoffbeschichtung geliefert. Dadurch verringern sich Reibung und Axialkräfte, die beim Ineinanderverschieben von Zahnnabenhülse und Zahnwellenzapfen entstehen. Dies bietet insbesondere den Axiallagern der kundenseitigen Anschlusskonstruktionen bestmöglichen Schutz. Ab der Gelenkwellengröße 3075 werden die Zahnnabenhülsen gasnitriert geliefert, um hohen Belastungen standzuhalten.

Zahnwellenzapfen und Zahnnabenhülsen werden aufeinander angepasst, um das konstruktiv vorgegebene Passungsspiel noch weiter zu reduzieren.

All dies führt zu einem präzisen und langlebigen Längenausgleich auch bei wechselnden Belastungen.

Wälzgefräster Zahnwellenzapfen mit Zahnnabenhülse in extra langer Ausführung


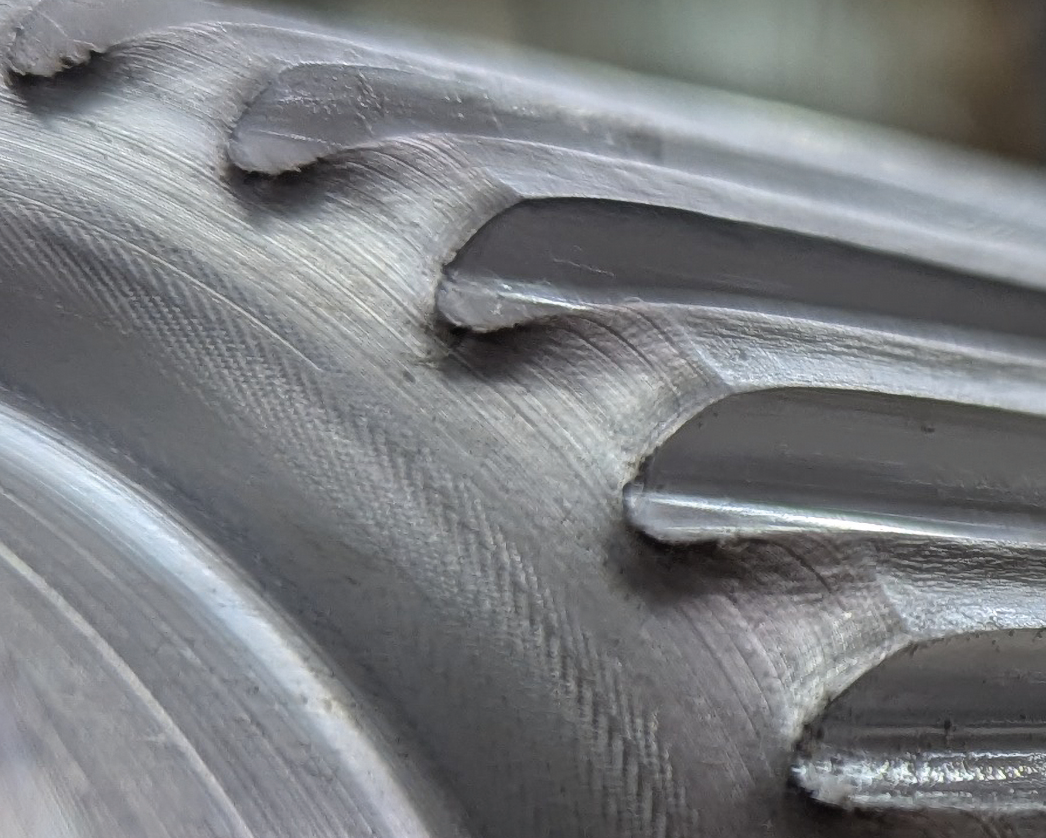
Detail-Aufnahme eines kaltgewalzten Zahnwellenzapfens

Kaltgewalzte Verzahnungen zeichnen sich durch hohe Maßhaltigkeit und Oberflächengüte aus. Die Faserstruktur des Werkstoffs bleibt beim Walzprozess ununterbrochen, was zu hoher Festigkeit und Verschleißbeständigkeit führt. Das Ergebnis ist eine gleichmäßige Drehmomentübertragung bei geringen Flächenpressungen, wobei die sehr geringe Oberflächenrauheit für leichte Verschiebbarkeit von Zahnnabenhülse und Zahnwellenzapfen zueinander sorgt.


Langlebige Lagerbuchsen

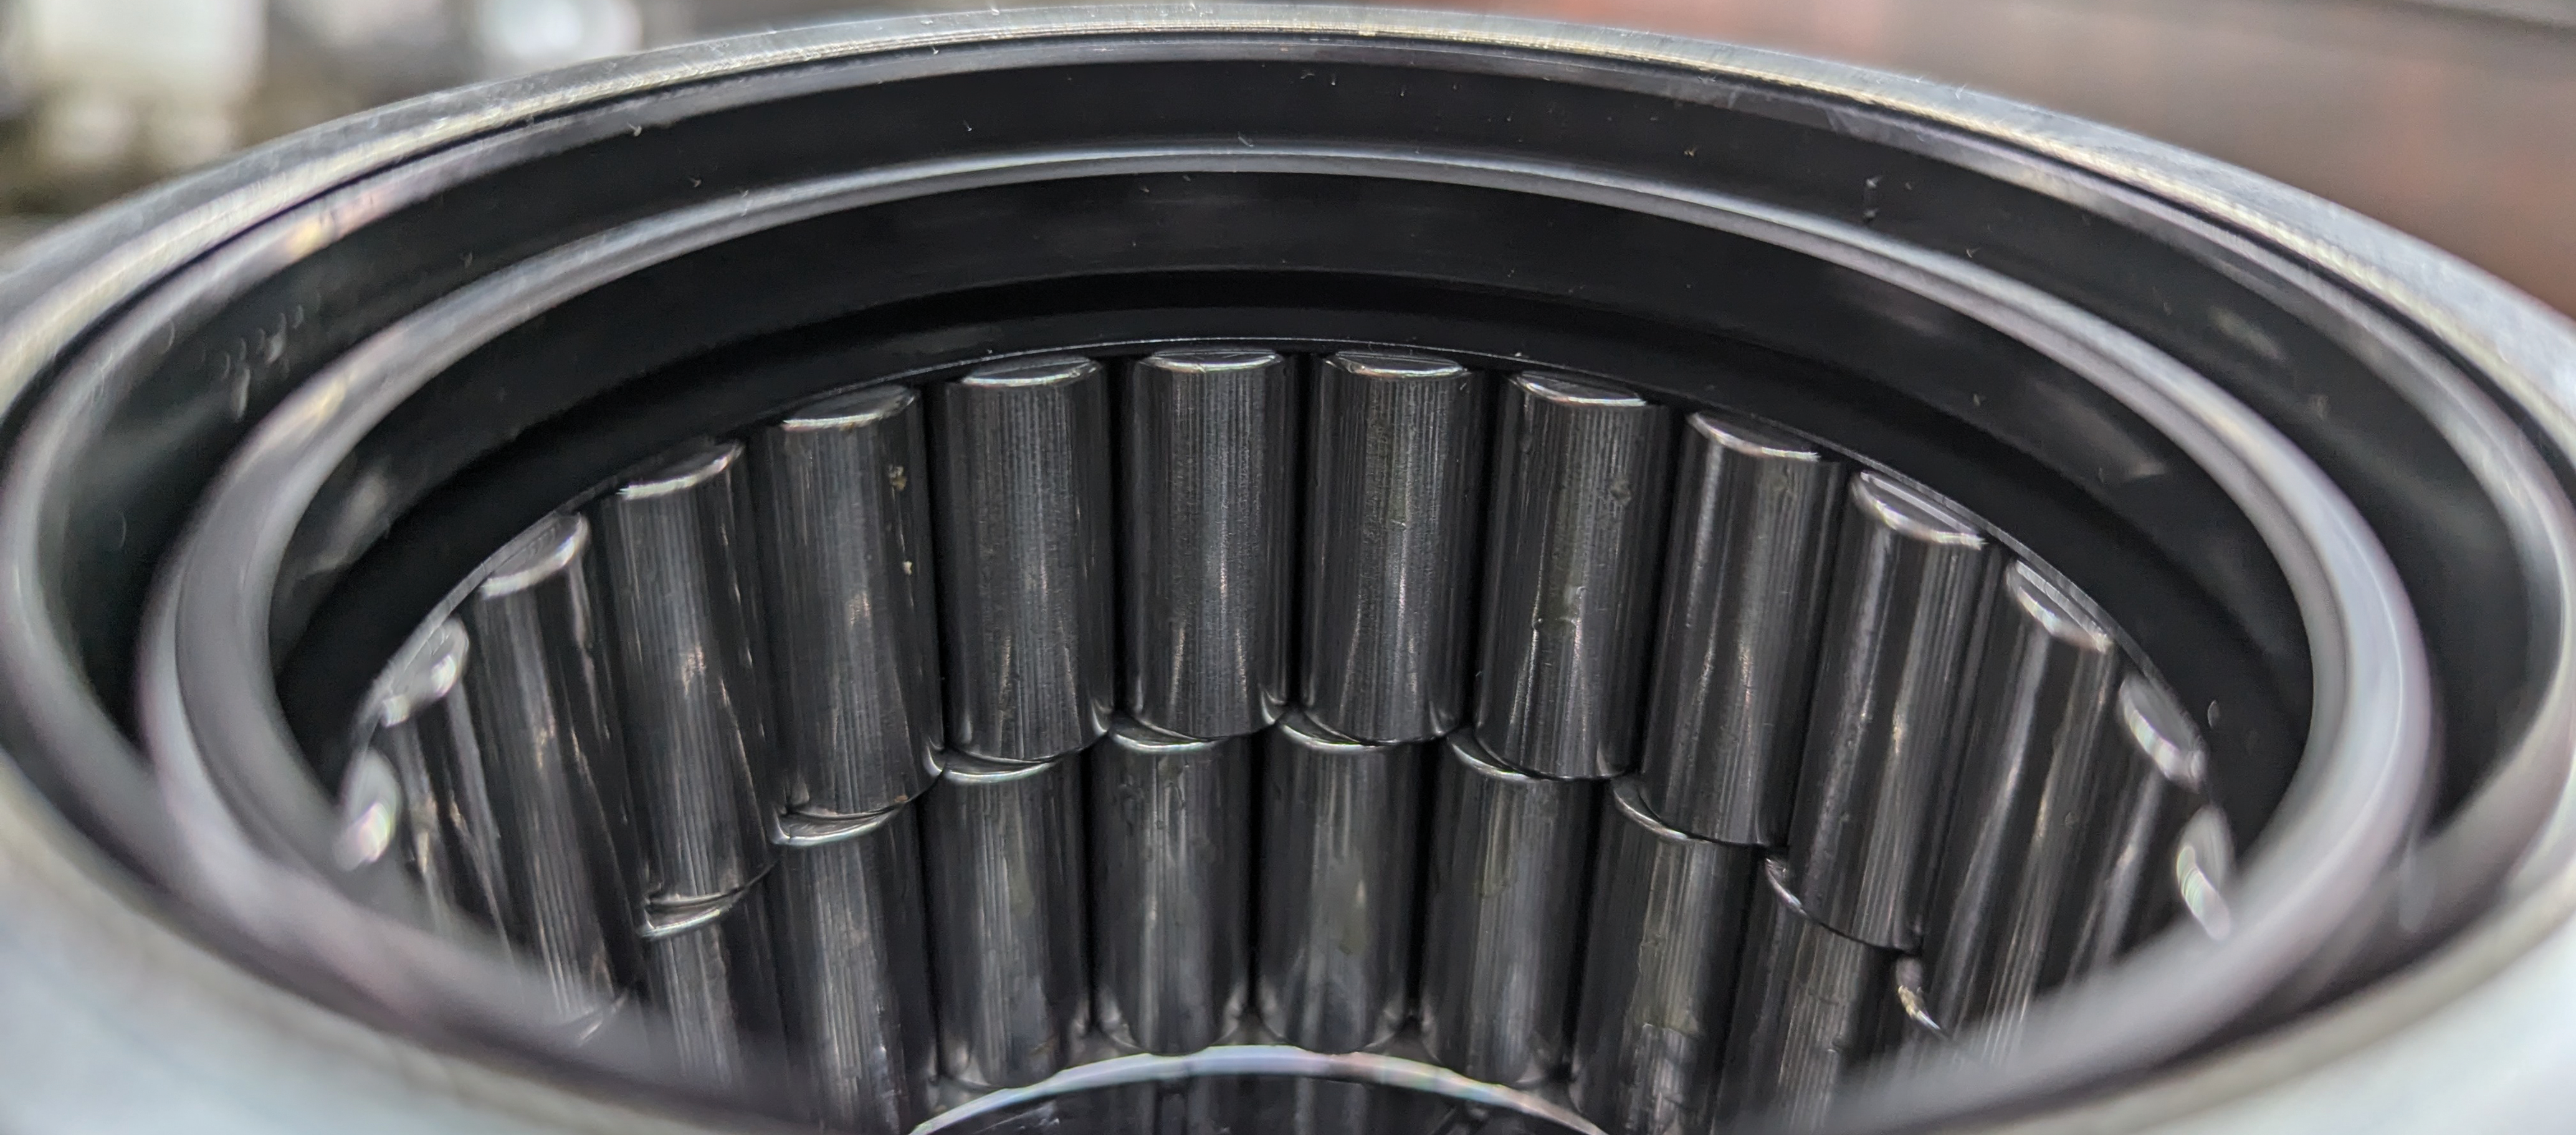
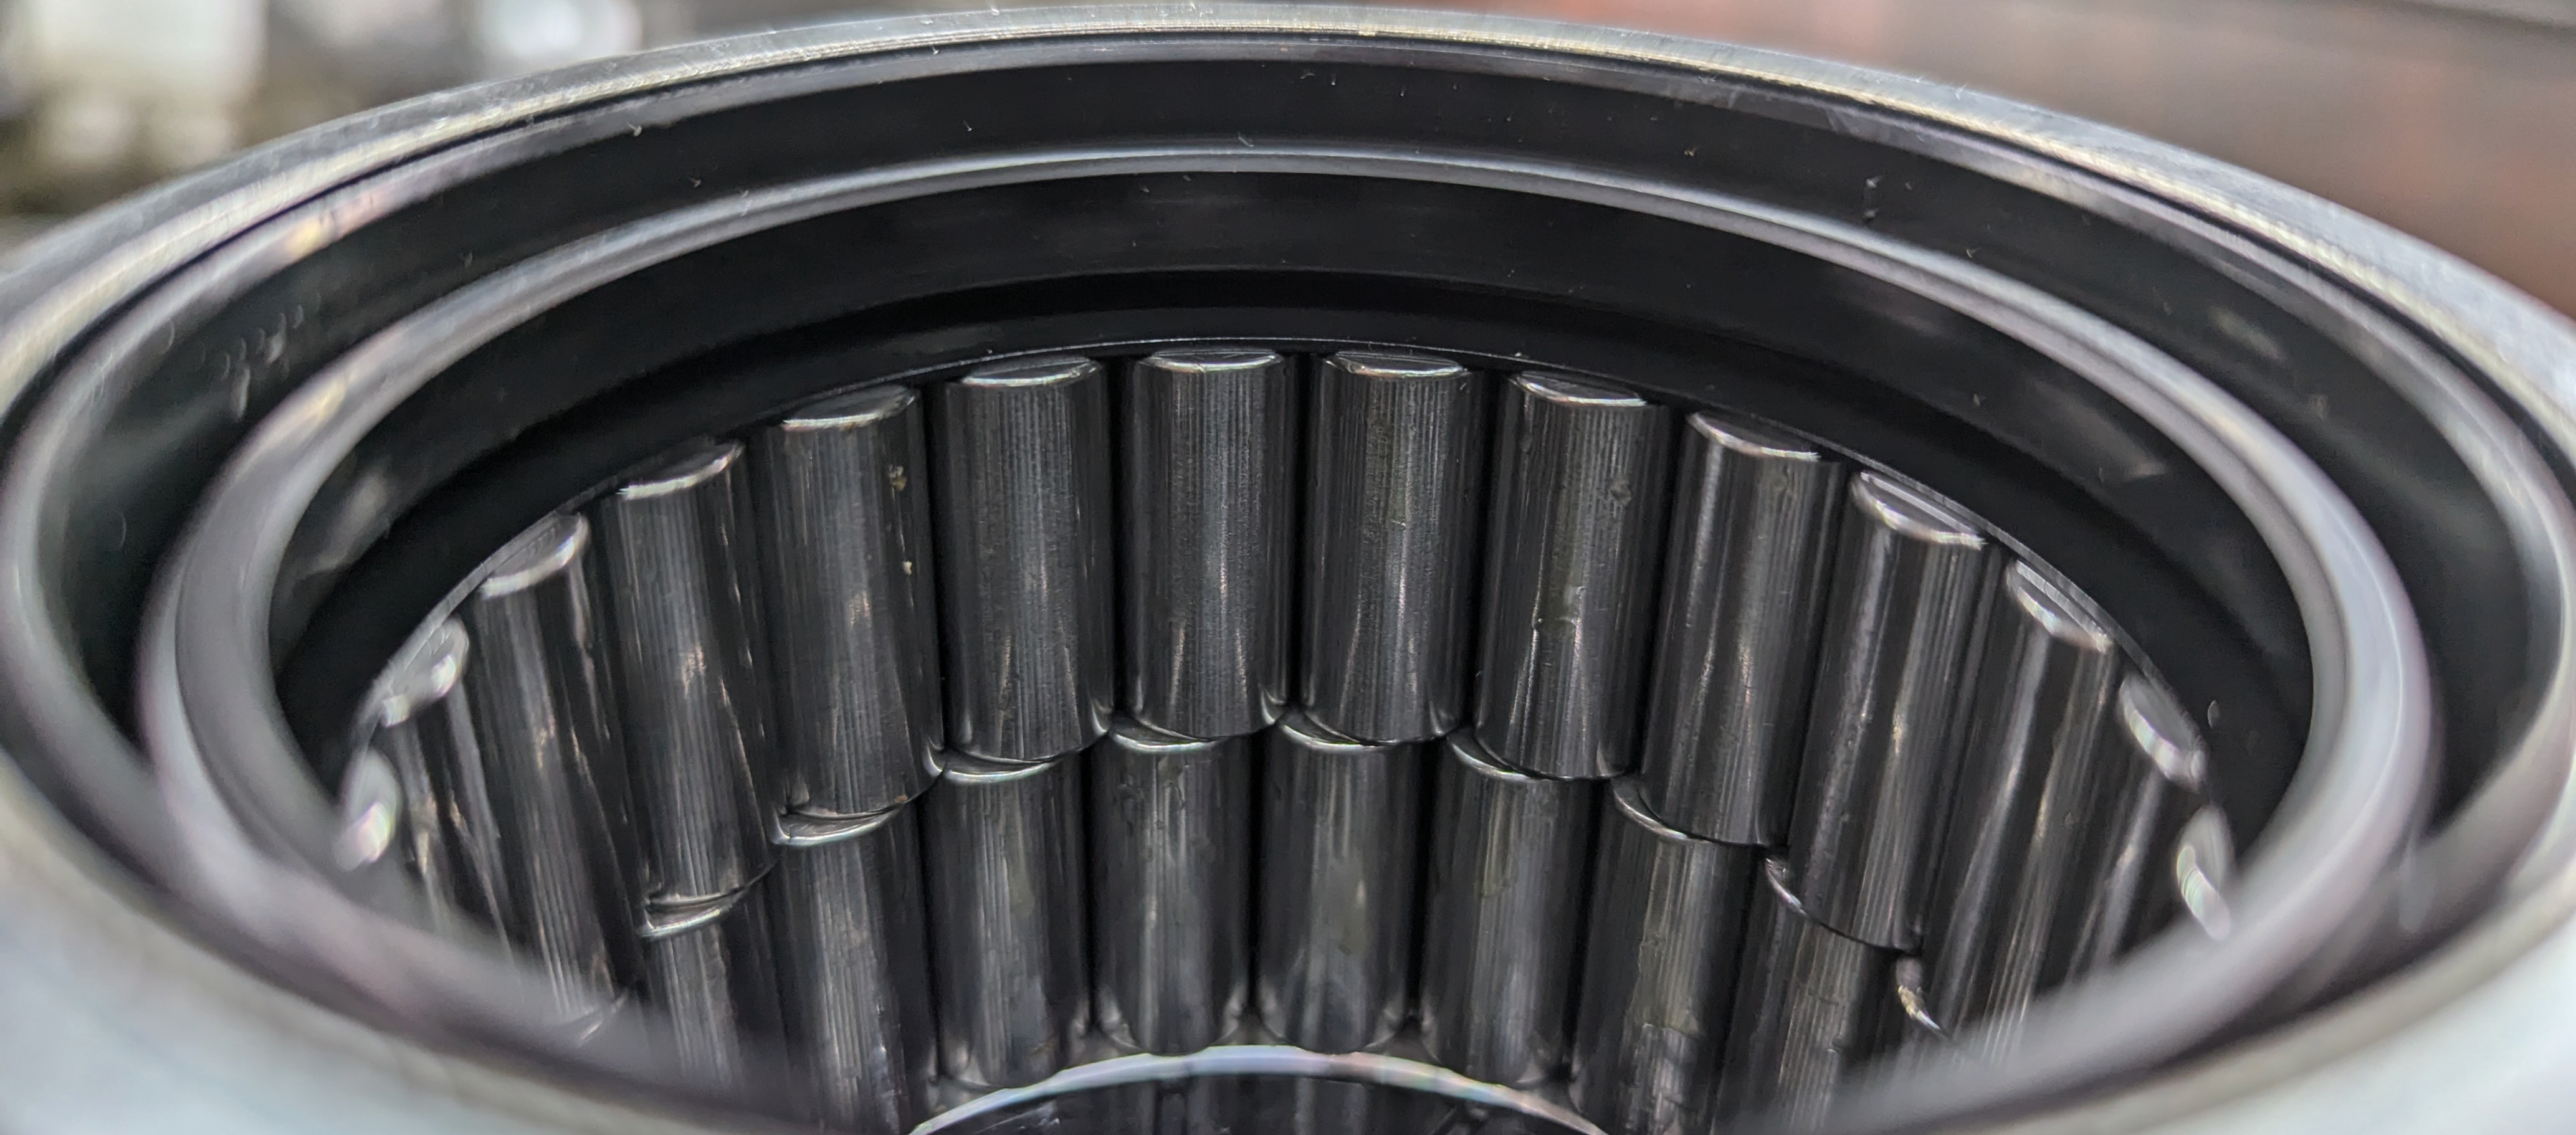
Für die Lagerung kommen langlebige und hoch belastbare Lagerbuchsen zum Einsatz. Diese wurden zusammen mit namhaften europäischen Wälzlager-Herstellern entwickelt. Dabei sorgt eine optimierte Rollengeometrie für gleichmäßige Lastverteilung und geringe Reibung.

Das hochwertige Dichtungssystem der Lagerbuchsen stammt aus eigener Entwicklung und berücksichtigt die Anforderungen und Besonderheiten von Gelenkwellen-Wälzlagerungen. Es gewährleistet eine zuverlässige Schmierung und schützt dauerhaft vor dem Eindringen von Verunreinigungen sowie vor Schmiermittelverlust.

Wälzgefräster Zahnwellenzapfen mit Zahnnabenhülse in extra langer Ausführung


Ihre Vorteile auf einen Blick

  • Präziser Längenausgleich bei axialen Bewegungen
  • Geringe Axialkräfte beim Längenausgleichs schützen kundenseitige Axiallager
  • Hohe Lebensdauer durch hochwertige Verzahnung des Längenausgleichs
  • Robuste und langlebige Lagerbuchsen für raue Betriebsbedingungen
  • Geringer Verschleiß und lange Wartungsintervalle

Beugungswinkel


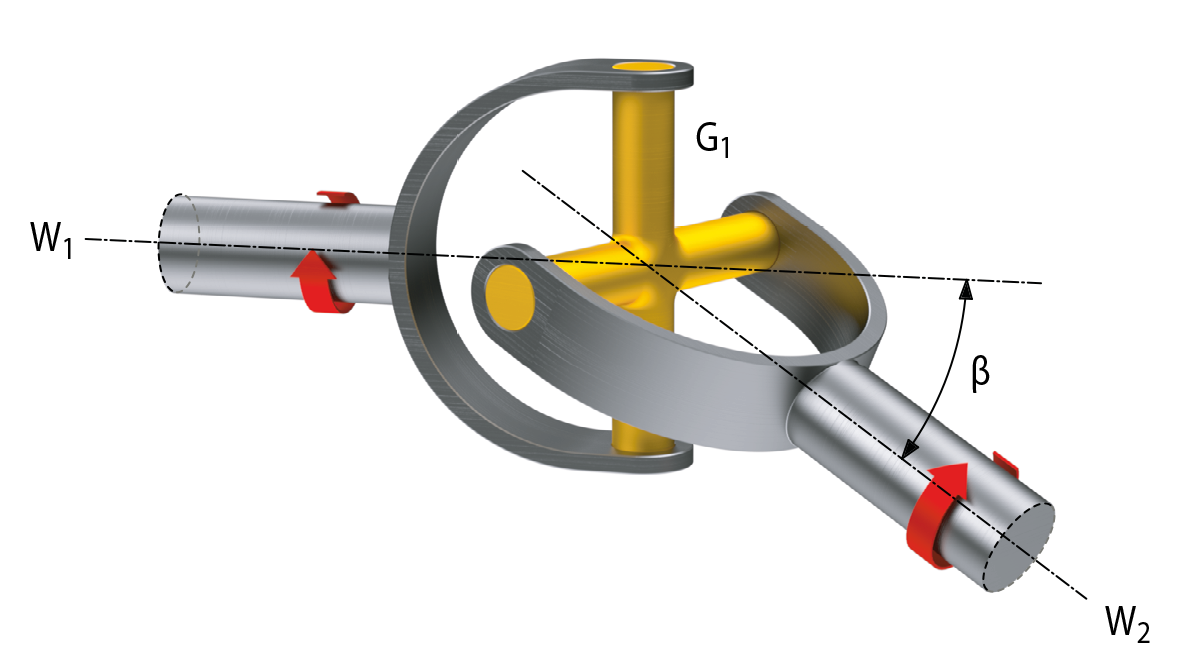
Operating Angle of a Universal Joint

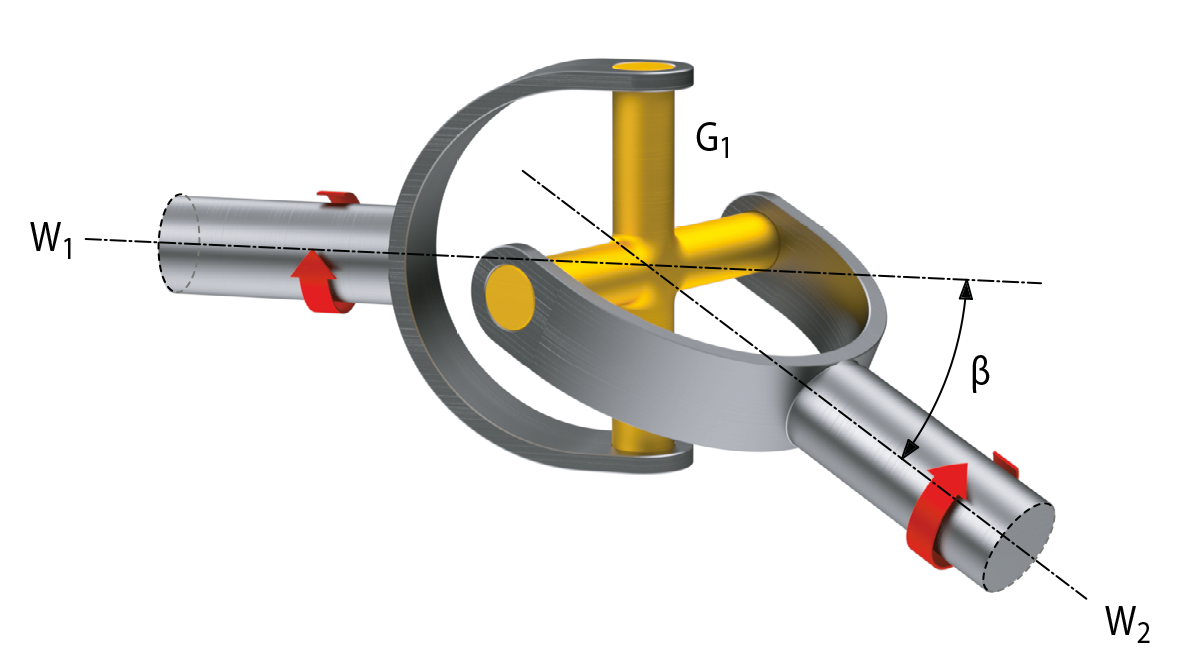
The operating angle ß of a universal joint G1 is the angle formed between the center line of the input shaft W1 and the center line of the output shaft W2.


Beugungswinkel bei Gelenkwellen

Gelenkwellen haben zwei Kreuzgelenke G1 und G2. Die in der Anwendung an diesen Kreuzgelenken auftretenden, maximalen Beugungswinkel ßA1 und ßA2 müssen kleiner sein als der maximal zulässige Beugungswinkel ß der gewählten Gelenkwellengröße. Die maximal zulässigen Beugungswinkel β der einzelnen Gelenkwellengrößen sind auf den Seiten 30, 32 und 34 angegeben. In jedem Fall ist ein Beugungswinkel ßA von mindestens 2° anzustreben


Resultierender Beugungswinkel

Bei Anwendungen mit dreidimensionaler Beugung der Kreuzgelenke ist der resultierende Beugungswinkel βR maßgebend. Dieser kann mit Hilfe des nebenstehenden Diagramms graphisch aus dem horizontalen Beugungswinkel ßh und dem vertikaler Beugungswinkel ßv wie folgt ermittelt werden:

  • Tragen Sie den horizontalen Beugungswinkel ßh auf der horizontalen Achse ab und ziehen Sie von diesem Punkt eine senkrechte Linie.
  • Tragen Sie den vertikalen Beugungswinkel ßv auf der vertikalen Achse ab und ziehen Sie von diesem Punkt eine waagrechte Linie.
  • Schlagen Sie einen Radius vom Nullpunkt des Diagramms durch den Schnittpunkt der zuvor gezogenen senkrechten und waagrechten Linien.
  • Lesen Sie am Schnittpunkt des gezogenen Radius mit der vertikalen Achse den resultierenden Beugungswinkel βR ab. Alternativ kann der resultierende Beugungswinkel ßR rechnerisch mit untenstehender Formel errechnet werden:
    βR = arctan ( √ tan2 ßh + tan2 ßv )

Schlüssel für Kurzbezeichnung

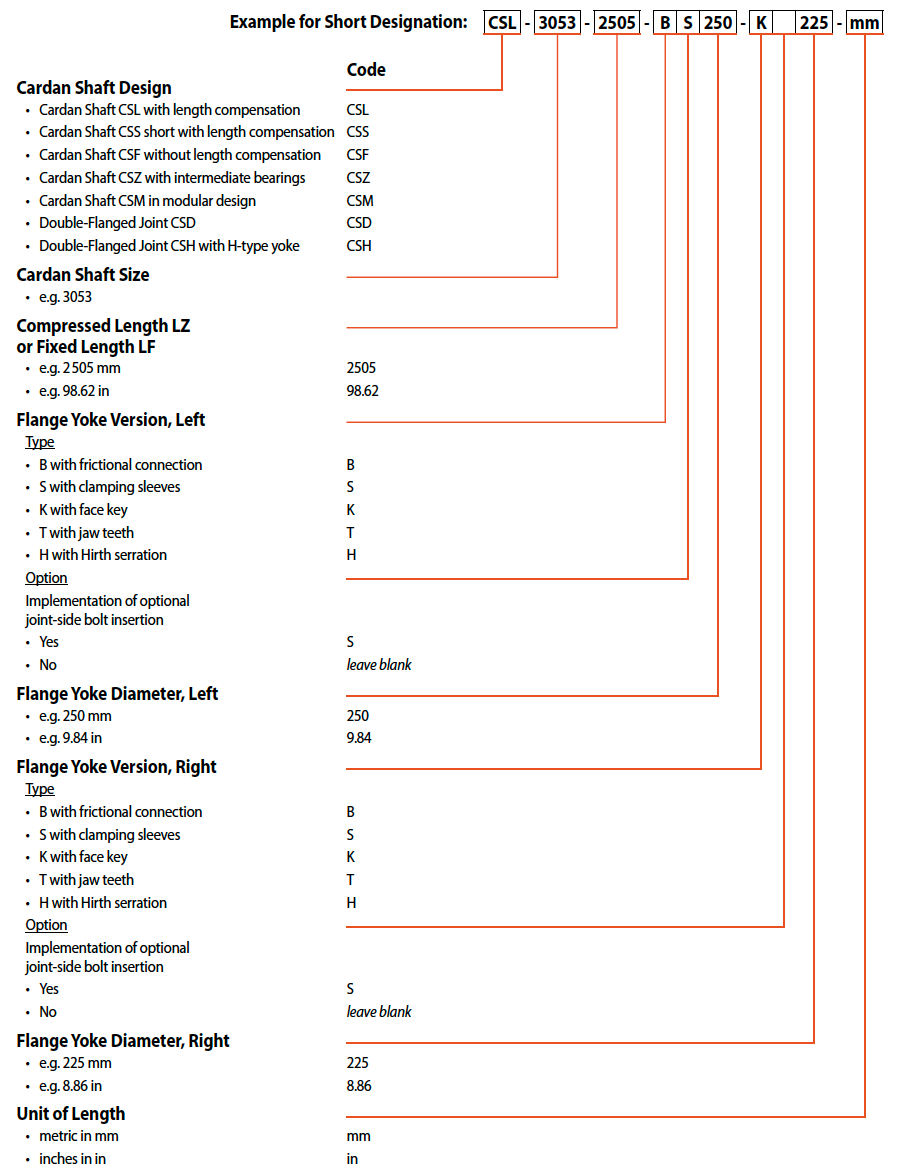
Example for Short Designation:CSL - 3053 - 2505 - BS250 - K 255 - mm

Code
Cardan Shaft Design

  • Cardan Shaft CSL with length compensation
CSL
  • Cardan Shaft CSS short with length compensation
CSS
  • Cardan Shaft CSF without length compensation
CSF
  • Cardan Shaft CSZ with intermediate bearings
CSZ
  • Cardan Shaft CSM in modular design
CSM
  • Double-Flanged Joint CSD
CSD
  • Double-Flanged Joint CSH with H-type yoke
CSH
Cardan Shaft Size

  • e.g. 3053 


Compressed Length LZ
or Fixed Length LF


  • e.g. 2 505 mm
2505
  • e.g. 98.62 in
98.62
Flange Yoke Version, Left

Type

  • B with frictional connection
B
  • S with clamping sleeves
S
  • K with face key
K
  • T with jaw teeth
T
  • H with Hirth serration
H
Option

Implementation of optional
joint-side bolt insertion


  • Yes
S
  • No
leave blank
Flange Yoke Diameter, Left

  • e.g. 250 mm
250
  • e.g. 9.84 in
9.84
Flange Yoke Version, Right

Type

  • B with frictional connection
B
  • S with clamping sleeves
S
  • K with face key
K
  • T with jaw teeth
T
  • H with Hirth serration
H
Option

Implementation of optional
joint-side bolt insertion


  • Yes
S
  • No
leave blank
Flange Yoke Diameter, Right

  • e.g. 225 mm
225
  • e.g. 8.86 in
8.86
Unit of Length

  • metric in mm
mm
  • inches in in
in

Ungleichförmige Drehbewegung beim einzelnen Kreuzgelenk


Ungleichförmige Drehbewegung beim einzelnen Kreuzgelenk

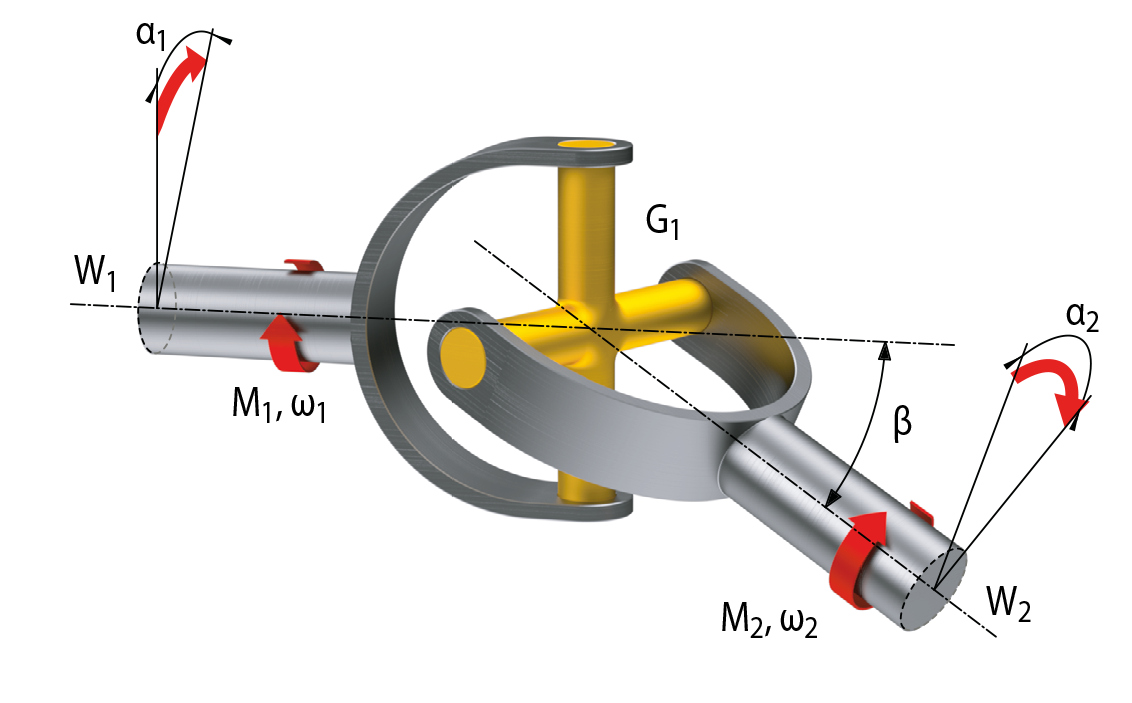
Bei gleichförmiger Drehbewegung der Antriebswelle W1 eines Kreuzgelenks (Winkelgeschwindigkeit ω1 = const.) erfolgt die Drehbewegung der Abtriebswelle W2 nicht gleichförmig (Winkelgeschwindigkeit ω2 ≠ const.). Ebenso ist bei gleichförmigen Drehmoment M1 an der Antriebswelle das Drehmoment M2 an der Abtriebswelle ungleichförmig. Dieses charakteristische Verhalten eines Kreuzgelenks wird auch als Kardanfehler bezeichnet und ist bei der Auslegung von Gelenkwellen zu berücksichtigen.

Anwendungshinweise:

Der Einsatz eines einzelnen Kreuzgelenks ist dann geeignet, wenn:

  • die Ungleichförmigkeit der Drehbewegung tolerierbar ist,
  • die Ungleichförmigkeit der Drehmomente tolerierbar ist und
  • der Beugungswinkel klein ist (typisch β < 3°).

Bei höheren Anforderungen sollten konstruktive Maßnahmen (z. B. Doppelflanschgelenke)
vorgesehen werden.


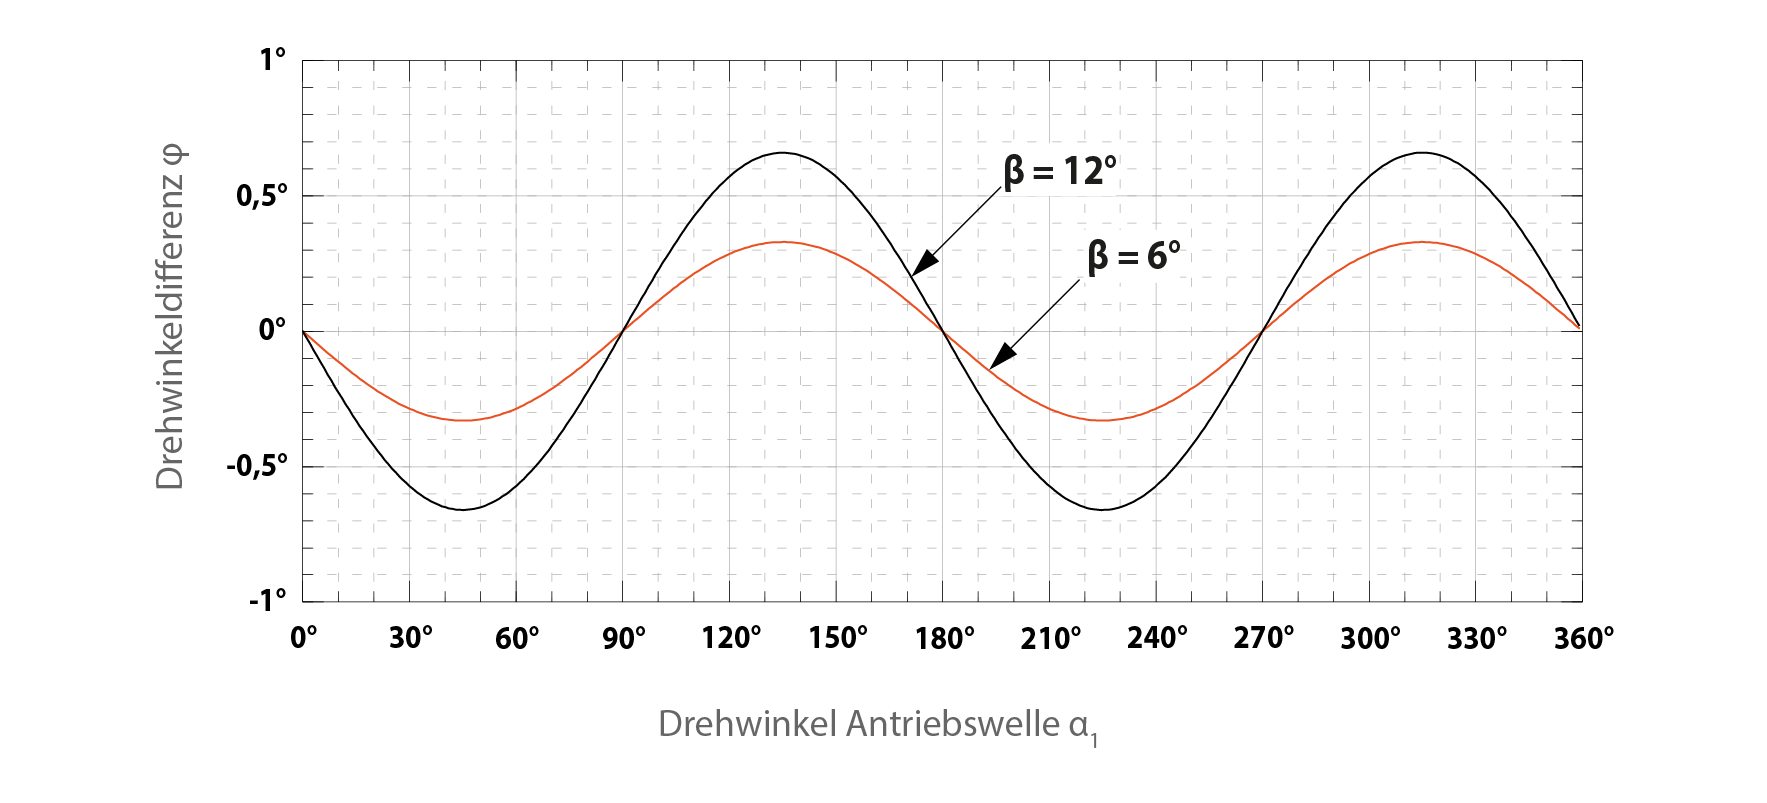
Drehwinkeldifferenz des einzelnen Kreuzgelenks

Beim einzelnen Kreuzgelenk bezeichnen wir die Differenz zwischen dem Drehwinkel der Antriebswelle α1 und dem Drehwinkel der Abtriebswelle α2 als Drehwinkeldifferenz φ = (α1 - α2).

Bei konstanter Winkelgeschwindigkeit ω1 der Antriebswelle zeigt die Drehwinkeldifferenz φ einen sinusförmigen Verlauf, wobei die Amplitude der Sinuskurven mit steigendem Beugungswinkel β zunimmt.

Während einer vollständigen Umdrehung der Antriebswelle treten bei Drehwinkel α1 von 135° und 315° jeweils Maxima und bei Drehwinkel α1 von 45° und 225° jeweils Minima der Drehwinkeldifferenz φ auf. Bei Drehwinkeln α1 von 90°, 180°, 270° und 360° sind die Drehwinkel α1 und α2 gleich, so dass die Drehwinkeldifferenz φ = 0 ist. Für die Drehwinkeldifferenz gilt:

φ = arctan  (  tan α 1 · ( cos β − 1  )  1 + cos β · tan 2 α 1  )


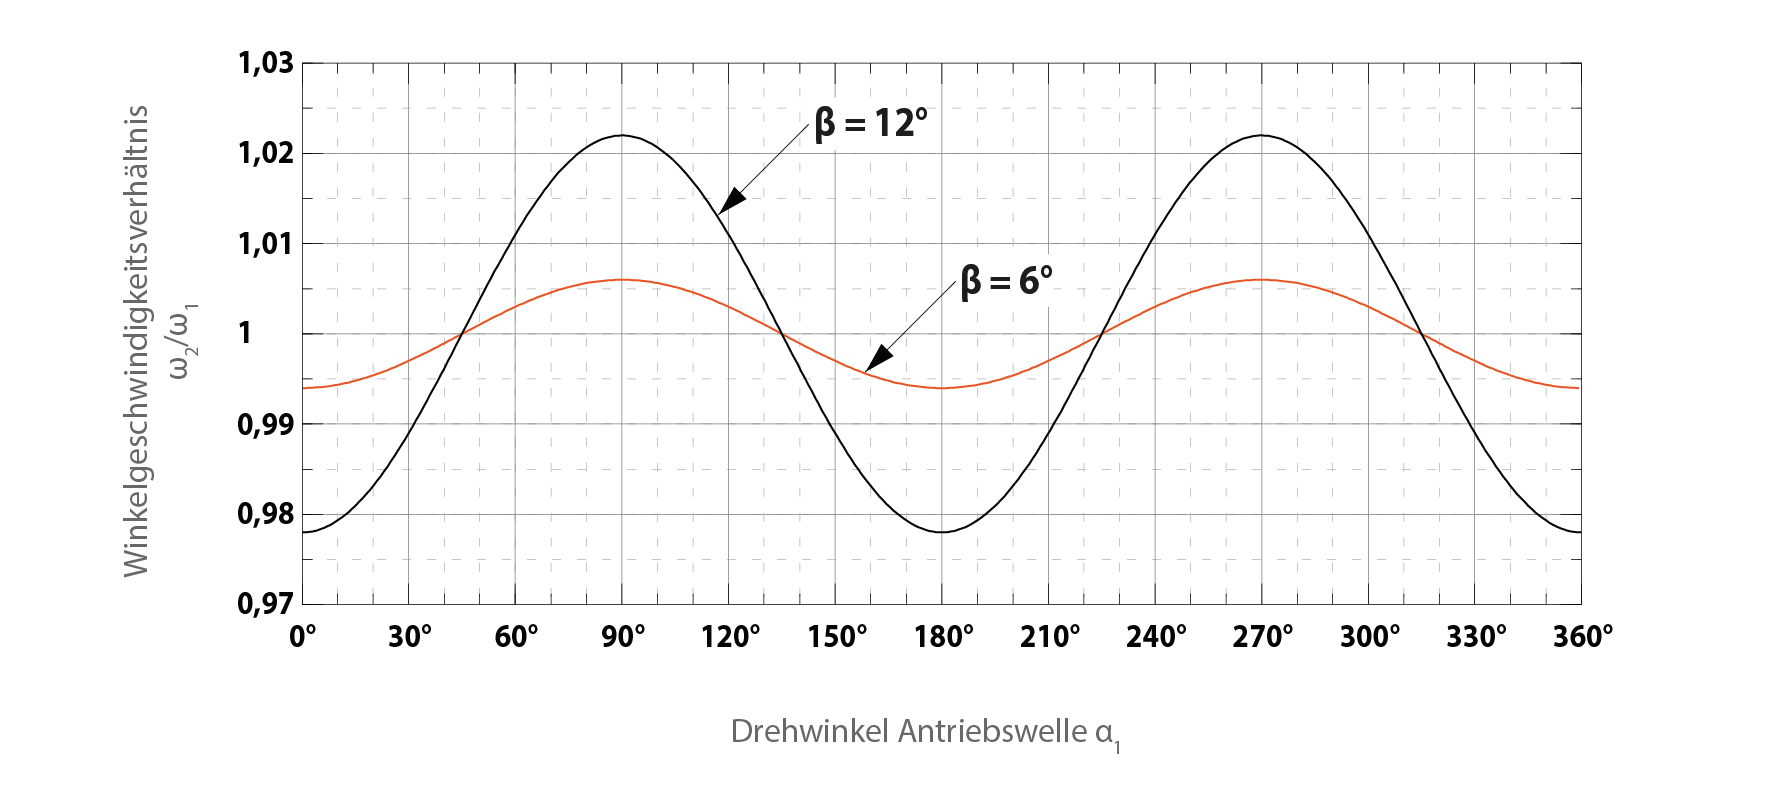
Winkelgeschwindigkeitsverhältnis des einzelnen Kreuzgelenks

Beim einzelnen Kreuzgelenk bezeichnen wir das Verhältnis zwischen Winkelgeschwindigkeit ω2 der Abtriebswelle und Winkelgeschwindigkeit ω1 der Antriebswelle als Winkelgeschwindigkeitsverhältnis ω2/ω1.

Bei konstanter Winkelgeschwindigkeit ω1 der Antriebswelle zeigt die Winkelgeschwindigkeit ω2 der Abtriebswelle und damit auch das Winkelgeschwindigkeitsverhältnis ω2/ω1 einen sinusförmigen Verlauf. Dabei steigt die Amplitude der Sinuskurve mit steigendem Beugungswinkel β.

Während einer vollständigen Umdrehung der Antriebswelle treten bei Drehwinkeln α1 von 90° und 270° jeweils Maxima und bei Drehwinkeln α1 von 180° und 360° jeweils Minima des Winkelgeschwindigkeitsverhältnis ω2/ω1 auf. Bei Drehwinkeln α1 von 45°, 135°, 225° und 315° sind die Winkelgeschwindigkeiten ω2 und ω1 gleich, so dass die Winkelgeschwindigkeitsverhältnis ω2/ω1 = 1 ist. Für das Winkelgeschwindigkeitsverhältnis gilt:

ω2 ω1 = cos ⁡ β 1 - sin ⁡ β 2 ⋅ sin 2 α 1


Drehmomentverhältnis des einzelnen Kreuzgelenks

Beim einzelnen Kreuzgelenk bezeichnen wir das Verhältnis zwischen dem Drehmoment der Antriebswelle M1 und dem Drehmoment der Abtriebswelle M2 als Drehmomentverhältnis M1/M2.

Das Drehmomentverhältnis M1/M2 entspricht dabei dem Winkelgeschwindigkeitsverhältnis ω2/ω1.

M1 M2 = ω2 ω1

Bei konstanter Winkelgeschwindigkeit ω1 der Antriebswelle und konstanten Drehmoment M1 der Antriebswelle fällt das Drehmoment M2 der Abtriebswelle bei steigender Winkelgeschwindigkeit ω2 der Abtriebswelle und umgekehrt.

Anordnungen doppelter Kreuzgelenke zum Ausgleich der ungleichförmigen Drehbewegung
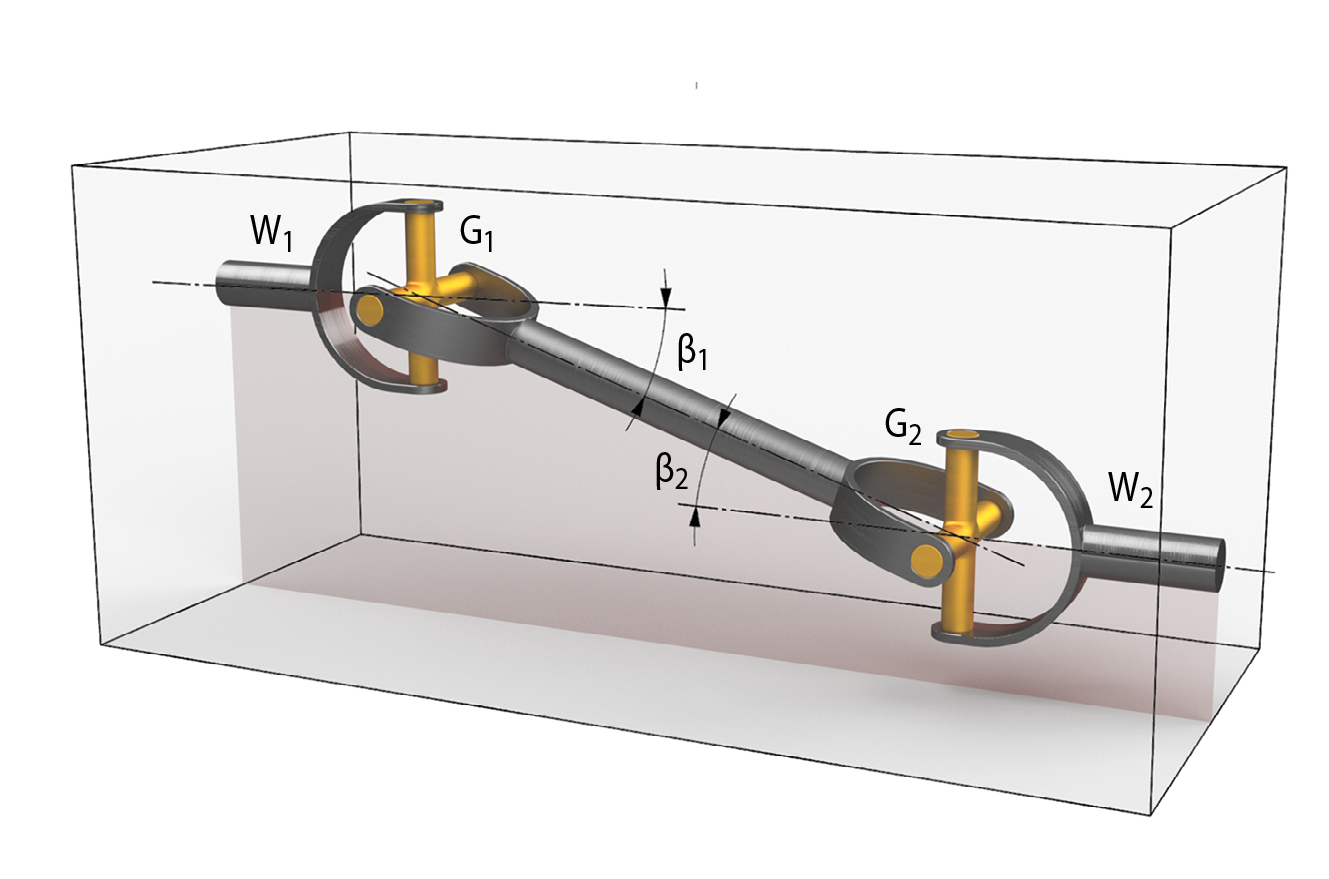
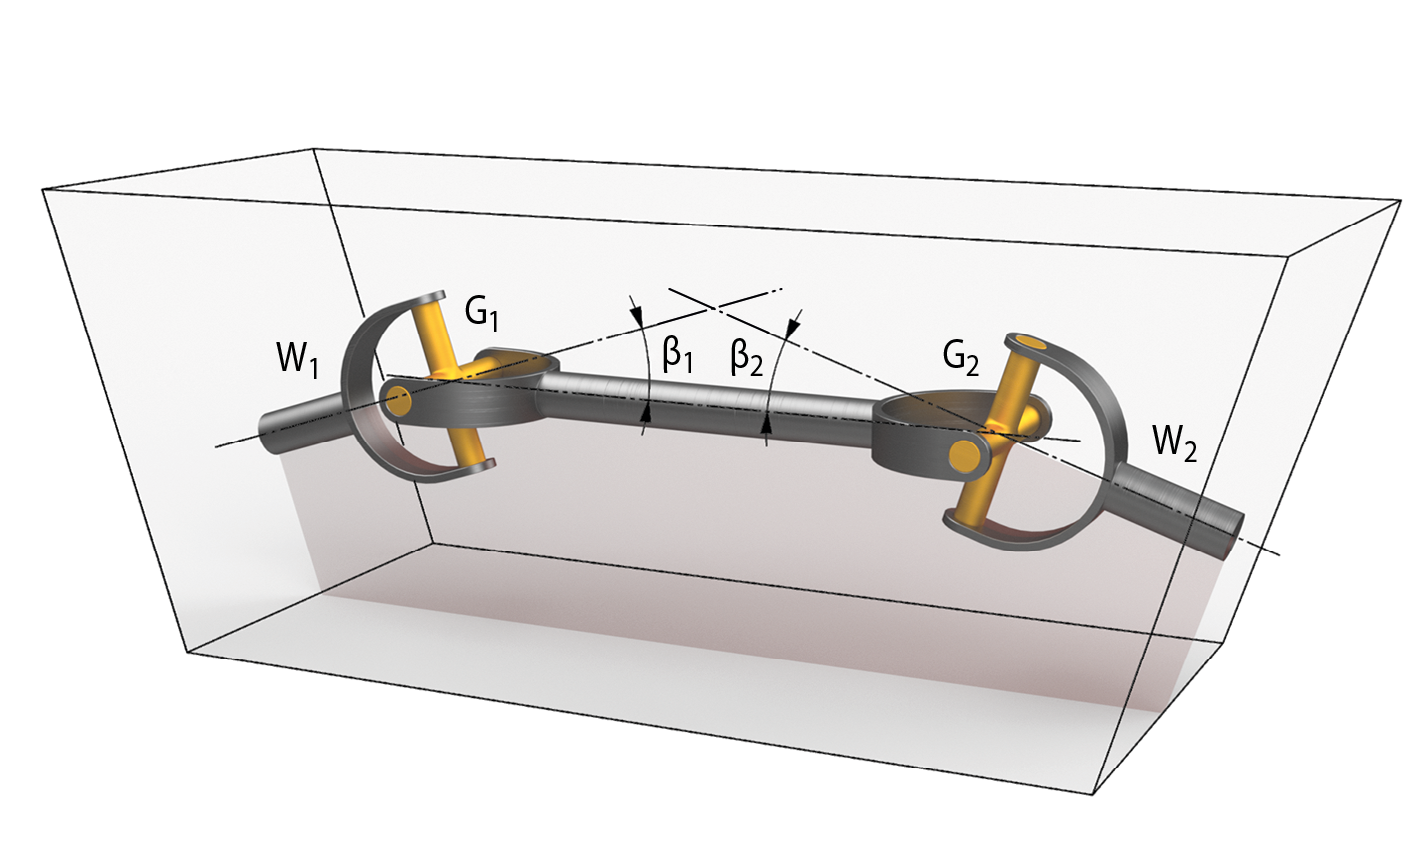
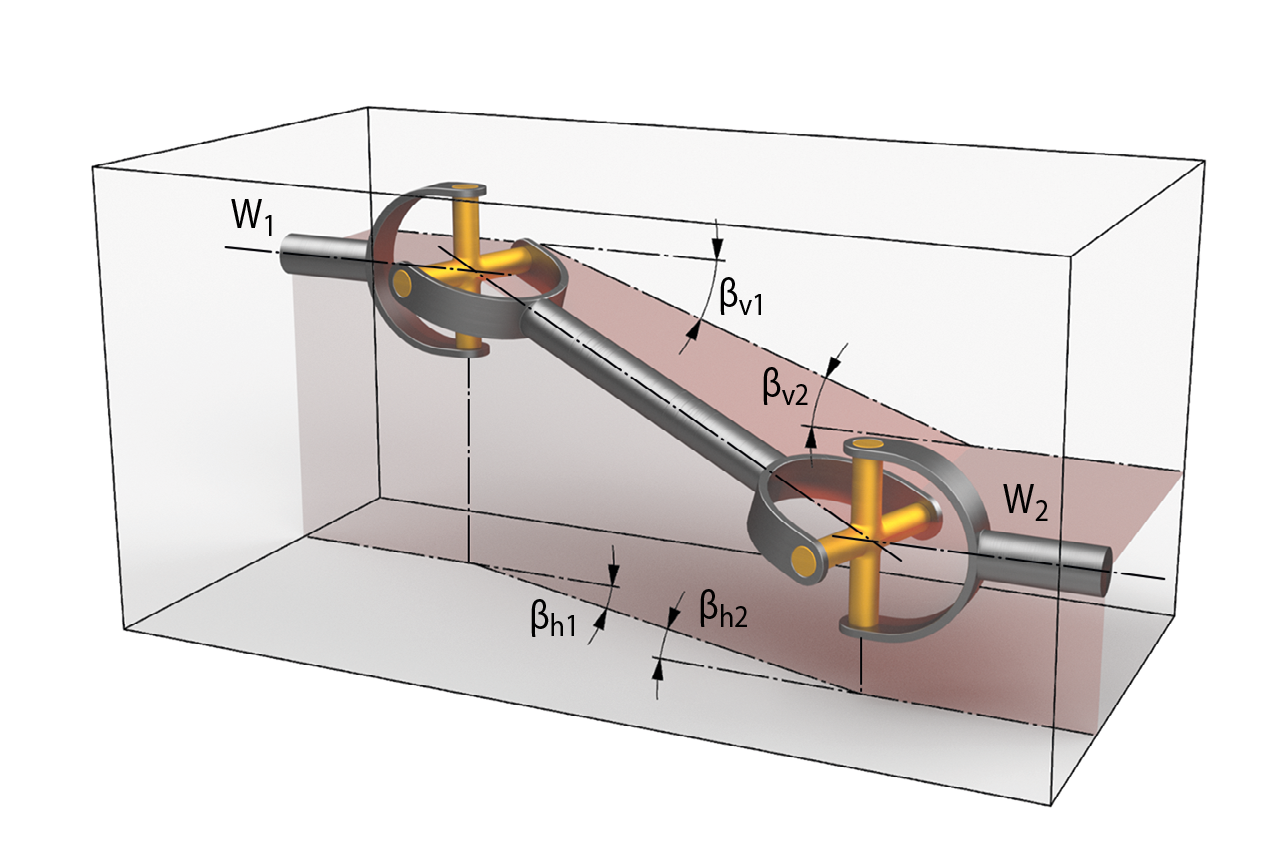
Die ungleichförmige Drehbewegung eines einzelnen Kreuzgelenks kann durch die Kombination von zwei Kreuzgelenken zu einer Gelenkwelle ausgeglichen werden. Voraussetzung hierfür ist, dass beide Kreuzgelenke mit gleichen Beugungswinkeln in Z-Anordnung, W-Anordnung oder 3D-Z-Anordnung betrieben werden.

In diesen Anordnungen wird die durch das erste Kreuzgelenk verursachte Ungleichförmigkeit durch das zweite Kreuzgelenk ausgeglichen. Dadurch werden zwischen Antriebs- und Abtriebswelle eine gleichförmige Drehbewegung sowie ein gleichförmiger Drehmomentverlauf erreicht.

Z-Anordnung

Es müssen folgende Bedingung erfüllt sein:

  • Die Mittellinien der Antriebswelle W1 und Abtriebswelle W2 der Gelenkwelle müssen parallel sein und in einer Ebene liegen.
  • Der Beugungswinkel ß1 am Kreuzgelenk G1 muss gleich dem Beugungswinkel ß2 am Kreuzgelenk G2 sein.
    β1 = β2

W-Anordnung

Es müssen folgende Bedingung erfüllt sein:

  • Die Mittellinien der Antriebswelle W1 und Abtriebswelle W2 der Gelenkwelle müssen sich in einer Ebene schneiden.
  • Der Beugungswinkel ß1 am Kreuzgelenk G1 muss gleich dem Beugungswinkel ß2 am Kreuzgelenk G2 sein.
    β1 = β2

3D-Z-Anordnung

Es müssen folgende Bedingung erfüllt sein:

  • Die Mittellinien der Antriebswelle W1 und Abtriebswelle W2 der Gelenkwelle müssen in zueinander parallelen Ebenen liegen.
  • Der vertikale Beugungswinkel ßv1 am Kreuzgelenk G1 muss gleich dem vertikalen Beugungswinkel ßv2 am Kreuzgelenk G2 sein.
    βv1 = βv2
  • Der horizontale Beugungswinkel ßh1 am Kreuzgelenk G1 muss gleich dem horizontale Beugungswinkel ß2 am Kreuzgelenk G2 sein.
    βh1 = βh2

Connexion

Contactez-nous

Suisse


RINGSPANN AG

Sumpfstrasse 7

6303 Zug

Suisse


+41 41 748 09 00


info@ringspann.ch


www.ringspann.ch

*


* *


*


*

250 / 250 Zeichen


J’accepte la politique de confidentialité *

En cochant cette case, vous acceptez de recevoir des informations sur notre société et nos nouveautés (produits, catalogues...)


✔  Je ne suis pas un robot


* Les champs marqués d’un astérisque sont obligatoires.